Rabu, 23 November 2011

DASAR ELEKTRONIKA DAYA

Pada Sistem tenaga listrik terdapat penggunaan komponen elektronika yang umumnya dipakai dalam rangkaian pengaturan motor-motor listrik.  Komponen-komponen elektronika yang dipergunakan pada sistem tenaga listrik pada prinsipnya harus mampu menghasilkan daya yang besar atau mampu menahan disipasi daya yang besar.

Elektronika daya meliputi switching, pengontrolan dan pengubah (konversi) blok-blok yang besar dari daya listrik dengan menggunakan sarana peralatan semikonduktor. Dengan demikian elektronika daya secara garis besar terbagi menjadi 2 (dua) bagian yaitu :

1. Rangkaian Daya
2. Rangkaian kontrol

Pada gambar berikut menunjukkan hubungan antara kedua rangkaian diatas yang terintegrasi menjadi satu, dimana keduanya banyak memanfaatkan peralatan semikonduktor.


Rangkaian daya terdiri dari komponen Dioda, Thyristor dan Transistor Daya. Sedangkan rangkaian kontrol terdiri atas Dioda, Transistor dan rangkaian terpadu (Integrated Circuit / IC).

Dengan menggunakan peralatan-peralatan yang serupa keandalan dan kompatibilitas dari perlengkapan (sistem) akan dapat diperbaiki. Elektronika daya merupakan bagian yang penting dalam industri-industri, yaitu dalam pengontrolan daya pada sistem, proses elektronika dan lain-lain.

I. DIODA

Dioda merupakan penyatuan dari lapisan P dan N sebagaimana gambar struktur dan simbol lapisan.


Syarat dioda dalam keadaan ON adalah Vak positip sedangkan untuk OFF adalah Vak negatif.


Karateristik tersebut menggambarkan hubungan antara arus dioda (IR dan IF) agar Vak dalam kondisi menahan arus (OFF) maupun dalam keadaan mengalir (ON). Dalam keadaan OFF, Vak = Vr = negatif, maka dioda menahan arus namun terdapat arus bocor Ir yang kecil.

Dalam keadaan ON, Vak = Vf = positif, dioda mengalirkan arus namun terdapat tegangan jatuh pada dioda = ∆ Vf, dan jika ∆ Vf ini makin besar untuk arus dioda yang makin tinggi, berarti rugi konduksi If * ∆ Vf naik. Terlihat pula pada karateristik dioda diatas bahwa bila Vr terlalu tinggi dioda akan rusak.

Karateristik Switching

Karateristik ini menggambarkan sifat kerja dioda dalam perpindahan keadaan ON ke OFF dan sebaliknya.


Dioda akan segera melalukan arus jika Vr telah mencapai lebih dari Vf minimum dioda kondusif dan pada saat OFF terjadi kelambatan dari dioda untuk kembali mempunyai kemampuan memblokir tegangan reverse. Dari gambar diatas tgerlihat adanya arus balik sesaat pada dioda, dimana arus balik ini terjadi pada saat peralihan keadaan dioda dari kondisi ON ke kondisi membloking tegangan reverse.

Dengan adanya sifat arus balik, maka diperoleh dua jenis penggolongan dioda yaitu :
1. Dioda Cepat, yaitu dioda dengan kemapuan segera mampu membloking
tegangan reverse yang cepat, orde 200 ns terhitung sejak arus forward dioda
sama dengan 0 (nol).

2. Dioda Lambat, yaitu untuk hal yang sama dioda memerlukan waktu lebih lama,
Q32 > Qs1.

Terminologi karateristik dioda

Trr : Reverse Recovery Time, waktu yang diperlukan dioda untuk bersifat membloking tegangan forward.
Tjr : Waktu yang diperlukan oleh Juction P-N untuk bersifat membloking.
Tbr : Waktu yang diperlukan daerah perbatasan Junction untuk membentuk zone bloking.
Qs : Jumlah muatan yang mengalir dalam arah reverse selama perpindahan status dioda ON ke OFF.

Dioda jenis lambat banyak digunakan pada rangkaian konverter dengan komutasi lambat/natural, seperti rangkaian penyearah. Sedangkan Dioda jenis Cepat dipergunakan pada konverter statis dengan komutasi sendiri seperti misalnya pada DC Chopper, konverter komutasi sendiri dll.

Kemampuan Tegangan
Dioda bersifat memblokir tegangan reverse, ternyata mampu menahan tegangan tersebut tergantung pada karateristik tegangan itu sendiri.


VRWM = Puncak tegangan kerja normal.
VRRM = Puncak tegangan lebih yang terjadi secara periodik.
VRSM = Puncak tegangan lebih tidak periodik.

Kemampuan Arus Dioda

Adanya tegangan jatuh konduksi ∆ Vf menyebabkan rugi daya pada dioda yang keluar dalam bentuk panas. Temperatur junction maksimum terletak antara 110°C - 125°C. Panas yang melebihi dari temperatur ini akan menyebabkan dioda rusak. Temperatur maksimum ini dapat dicapai oleh bermacam-macam pembebanan arus terhadap dioda.


If (AV) : Arus rata-rata maksimum yang diijinkan setiap harga arus rata-rata akan menghasilkan suatu harga temperatur akhir pada junction dioda. Batas If (AV) ini juga tergantung pada temperatur ruang dan jenis sistem pendinginan (Heat-sink).

If (RMS) : Harga effektif maksimum arus dioda. Harga rata-rata yang di bawah If (∆V) maksimum, belum menjamin keamanan operasi dioda terutama arus beban dioda dengan form factor yang tinggi. ( Rate Mean Square )

If (RM) : Harga puncak arus lebih periodik yang diijinkan.

If (SM) : Harga puncak arus lebih non periodik yang diijinkan

T : Batas integral pembebanan arus dimana dioda masih mampu mengalaminya.

Besaran ini berlaku untuk ½ cycles atau 1 ms dan merupakan pedoman dalam pemilihan pengaman arus.

Contoh data Fast Dioda Type MF 70
Maximum repetitive peak reverse voltage, Vdrm = 1200 Volt.
Mean forward current, If (AV) = 70 A
RMS forward current, Irms max = 110 A
Non repetitive forward current, If (ms) = 700 A
Forward V-Drop, Vfm=V, pada Ifm = 210 A
Peak reverse current, Irm = 5 mA
Reverse recovery time, trr = 200 ns
Stored, charger, Qrr = T µc (Qs)
Thermal resistance, Rth-jc = 0,37°C/w

Pada artikel lanjutan akan dibahas mengenai: SCR (Silicon Controlled Rectifier), TRIAC (Trioda Alternating Current Switch), DIAC (Bilateral Trigger Dioda) dan UJT (Uni-Juntion Transistor).

Sistem Pengendali Mekanik dan Magnetik (Elektromagnetik)

Dalam sistem pengendali elektromagnetik ada dua diagram gambar yang sering digunakan, yaitu diagram kontrol dan diagram daya. Yang termasuk diagram kontrol antara lain :

- Pengaman arus kontaktor magnit : sekering / MCB (kecil).
- Tombol tekan stop.
- Tombol tekan start : tombol kunci start, dll.
- Koil konduktor magnit.
- Kontak-kontak bantu kontaktor magnit NO, NC.
- Kontak-kontak bantu timer NO, NC.
- Kontak-kontak bantu TOR.
- Lampu tanda.
Arus yang mengalir pada rangkaian ini relatif kecil, karena beban listrik pada rangkaian ini adalah koil kontaktor magnit saja. Sedangkan yang termasuk diagram daya antara lain :
- Pengaman arus beban : sekering / MCB.
- Kontak-kontak utama kontaktor magnit.
- Kontak-kontak pengaman arus lebih (TOR).
- Terminal-terminal transformator.
- Terminal-terminal resistor.
- Terminal-terminal induktor.
- Terminal-terminal kapasitor kompensasi.
- Terminal-terminal belitan motor / beban lainnya.
Selanjutnya secara berturut-turut diuraikan pengoperasian sistem pengendali elektromagnetik dengan diagram kontrol dan diagram daya pada kendali motor masing-masing sebagai berikut :
1. Diagram kontrol dan diagram daya Pengendali motor langsung (Direct on line)
2. Diagram kontrol dan diagram daya Pengendali motor langsung dengan TOR
3. Diagram kontrol dan diagram daya Pengendali motor putar kanan-kiri
4. Diagram kontrol dan diagram daya pengendali starter motor dengan pengasutan Y – ????
5. Diagram kontrol dan diagram daya Pengendali starter motor dengan pengasutan autotrafo
6. Diagram kontrol dan diagram daya Pengendali starter motor rotor lilit dengan pengasutan resistor
7. Diagram kontrol dan diagram daya pengendali motor dua kecepatan
8. Diagram kontrol dan diagram daya Pengendali motor Dahlander
4.3.5.1 Pengendali motor langsung (Direct on line)
Pengendali DOL digunakan untuk motor-motor berkapasitas kecil (dibawah 4 kVA). Untuk mengoperasikan motor, cukup sederhana, yaitu dengan memutar saklar putar S1 ke posisi “on”, sehingga ada arus listrik pada “coil” K1 dan kontaktor menghubungkan jaringan dengan motor.
Motor berputar disertai kontak K1 menyambung, sehingga lampu tanda H1 menyala. Bila pada rangkaian motor terjadi hubung singkat, maka sekering F7 akan putus, sehingga motor berhenti. Sedangkan dalam kondisi normal, untuk menghentikan motor dengan memutar saklar S1 ke posisi “off”. Untuk memelihara pengendali motor ini, rangkaian pengendalinya dikelilingi panel, sehinggga bebas dari debu ataupun percikan air. Secara berkala yang perlu dilakukan untuk pemeliharaan antara lain semua sambungan pada terminal jangan sampai ada yang kendor, dan juga permukaan kontaktor dijaga tetap bersih dengan menyemprotkan “contact cleaner”.
4.3.5.2 Pengendali Motor Langsung Dengan TOR
Pengendali motor ini hampir sama dengan Pengendali Motor Langsung (DOL), hanya yang membedakan adalah adanya tambahan pengaman arus lebih TOR (Thermal Overload Relay). Jadi pengaman arusnya ada dua yaitu pengaman arus lebih oleh TOR dan pengaman arus hubung singkat oleh F7. Rangkaian TOR disambungkan secara seri pada saklar magnit. Bila ada arus lebih, maka bimetal TOR menjadi panas dan melengkung, sehingga kontak NC F1 dan aliran arus listrik coil magnit terputus. Dengan demikian kontak saklar magnit lepas dan motor berhenti.
4.3.5.3 Pengendali Motor Putar Kanan-Kiri
Bila saklar S1 ditekan, maka coil k1 aktif karena adanya aliran arus ke coil. Saklar magnit bekerja dan putaran motor kearah kanan. Untuk menghentikan motor ada dua, yaitu kemungkinan pertama adanya gangguan / arus lebih sehingga F1 lepas dan k1 trip, atau memang sengaja dihentikan dengan menekan tombol SO. Arah putaran motor berbalik menjadi kearah kiri jika tombol S2 ditekan. Pembalik arah putaran ini dikendalikan oleh 2 saklar magnit. Saklar magnit K1 menghubungkan L1 – U ; L2 – V ; L3 – W, sehingga motor berputar ke kanan. Sedangkan saklar magnit K2 menghubungkan L1 – W ; L2 – V ; L3 – U, sehingga motor bergerak ke kiri.
Untuk mengantisipasi kejadian hubung singkat pada rangkaian pengendali, maka saat S1 ditekan (sambung), maka rangkaian yang ke K2 terputus akibat kontak NC dari S1 yang dihubung seri kondisi lepas. Demikian juga sebaliknya, saat S2 ditekan, kontak NC yang disambung seri pada K1 akan lepas. Pengendali motor ini diproteksi pengaman arus hubung singkat F9 dan pengaman arus lebih TOR F1.
4.3.5.4 Pengendali Starter Motor Dengan Pengasutan Y – ????
Pada motor-motor yang berdaya besar (khususnya lebih besar dari 4kVA), untuk mengurangi kejutan pada saat start, salah satu peredamnya dengan menggunakan kendali Y – ????. Saklar magnit k1M berfungsi untuk menghubungkan L1 – V ; L2 – V ; L3 – W, (dengan kondisi putaran motor ke kanan jika k2M / k3M bekerja) atau menghubungkan L1 – V1 ; L2 – V1 ; L3 – W3 (dengan kondisi putar motor ke kiri jika k2M / k3M bekerja). K1M dikopel dengan timer K1T yang bias diset satuan waktu (missal 7 detik). Saklar magnit k2M berfungsi untuk hubung bintang / Y yaitu menghubungkan U2 – V2 – V3 sebagai titik bintang. Sedangkan k2M berfungsi untuk menghubungkan U2 – W1 ; V2 – U1 ; dan W2 – V1. Saat S1 ditekan, maka yang bekerja k1M dan k3M (hubung Y) dan lampu tanda H1 menyala. Setelah 7 detik k1T bekerja sehingga k2M bekerja (hubung ????) dan k3M lepas karena kontak NC k1T setelah 7 detik lepas dan memutus rangkaian k3M. Untuk mengantisipasi agar k2M dan k3M tidak bekerja bersamaan, maka di kontak NC k3M dirangkaikan seri k2M dan kontak NC k2M dirangkaikan seri dengan k3M.
4.3.5.5 Pengendali Starter Motor Rotor Lilit Dengan Pengasutan Resistor
Untuk mengendalikannya diperlukan 4 buah saklar magnit. Saklar magnit K1M berfungsi untuk menghubungkan jaringan ke belitan stator yaitu L1 – U ; L2 – V ; L3 – W. Dalam gambar ini resistor yang digunakan ada 4 tahap. Saklar magnit k2M/k3M/k4M masing-masing berfungsi untuk mengatur arus rotor dari k1M secara bertahap. Pengaturan kontaknya masing-masing dengan timer yaitu kerja k4M diatur oleh timer k1T, saklar magnit k3M oleh oleh k4T dan saklar magnit k2M diatur oleh k3T. jika masing-masing timer diatur bekerja dengan tanda waktu 7 detik, maka setelah S1 ditekan (posisi on) motor langsung bekerja dengan putaran lambat dan ada arus minimum pada rotor (k1M).
Setelah 7 detik, saklar magnit k4M bekerja karena kontak NO k1T sambung. Demikian seterusnya setelah 7 detik, k3M bekerja setelah kontak NO k4T sambung, k2M bekerja setelah kontak NO k3T sambung. Saat yang terakhir ini kondisi arus rotor dalam keadaan hubung singkat dan motor bekerja normal. Motor ini dapat berhenti secara otomatis bila terjadi arus lebih akibat kerja dari TOR atau terjadi hubung singkat, sehingga sekering F7 putus. Untuk menghentikan secara manual dengan menekan tombol SO.

Selasa, 15 November 2011

PLC Ladder diagram


            Pemograman PLC umumnya menggunakan ladder diagram. Pemograman ini di dasari dari rangkaian relay, sehingga bentuk pemograman berupa symbol-2 kontak NO, NC, coil, bus bar vertical kanan dan kiri dan lain sebagainya. Hal ini bertujuan untuk memudahkan para engineer atau teknisi listrik mempelajari PLC. Jika engineer atau teknisi listrik sudah memahami konsep relay, maka akan lebih mudah mempelajari PLC. Jika belum mengerti tentang relay baca artikel saya sebelumnya tentang Basic Relay dan Relay wiring diagram.
A.Relay wiring diagram vs. PLC ladder diagram
            Perbedaan antara Relay wiring diagram dengan PLC ladder diagram dapat di lihat pada gambar berikut:
            Pemograman PLC umumnya menggunakan ladder diagram. Pemograman ini di dasari dari rangkaian relay, sehingga bentuk pemograman berupa symbol-2 kontak NO, NC, coil, bus bar vertical kanan dan kiri dan lain sebagainya. Hal ini bertujuan untuk memudahkan para engineer atau teknisi listrik mempelajari PLC. Jika engineer atau teknisi listrik sudah memahami konsep relay, maka akan lebih mudah mempelajari PLC. Jika belum mengerti tentang relay baca artikel saya sebelumnya tentang Basic Relay dan Relay wiring diagram.
A.Relay wiring diagram vs. PLC ladder diagram
            Perbedaan antara Relay wiring diagram dengan PLC ladder diagram dapat di lihat pada gambar berikut:

Dalam ladder diagram peralatan input baik berupa kontak, switch, sensor dan lain-lain hanya di tulis dengan simbol NO atau NC saja. hanya saja simbol NO atau NC tersebut mempunyai alamat spesifik dari peralatan input tersebut. dimana peralatan input tersebut terhubung, begitu juga peralatan output. Dari contoh di atas, Switch kondisi normalnya NO, maka dalam pemograman PLC di atas di tulis dengan simbol NO dengan alamat X0. Begitu juga PB1, alamatnya di X1. sedangkan PB2 kondisi normalnya NC, namun dalam pemograman PLC di atas di tulis dengan simbol NO juga di alamat X2. Mengapa PB2 dalam program plc di tulis dengan NO dengan alamat X2? hal ini bertujuan agar program yang di buat cara kerjanya sama dengan rangakaian relay wiring diagram.
            Pada rangkaian relay wiring diagram PB2 di fungsikan sebagai tombol reset. maka dalam program ladder diagram juga di fungsikan yang sama dengan relay wiring diagram. Untuk Coil relay (R1) pada contoh di atas  di tulis dengan simbol M1 di program PLC. M1 di sini adalah internal relay, relay yang di maksud bukan berupa hardware, tetapi software. M1 di sini adalah internal relay yang di siapkan untuk di gunakan sebagai pengganti hardware Relay yang sesungguhnya. Sedangkan Lampu (L1) dalam program di atas di tulis dengan Y20 dalam program PLC. Artinya PLC tidak bisa langsung di hubungkan ke beban. Untuk mengaktifkan beban, PLC mengirim sinyal ke output module, lalu dari output module di lanjutkan ke beban. Dari contoh di atas Lampu di hubungkan ke Y20.

            Bagi anda yang masih awam dengan PLC, mungkin anda makin pusing dengan gambar di atas atau mungkin anda berpikiran, pakai plc malah bikin ruwet. anggapan seperti itu sangat salah, karena dengan plc anda tidak perlu merubah wiring untuk merubah sistem kerja dari rangkaian di atas. anda hanya cukup merubah program yang ada.


 Cara kerja program di atas dapat anda lihat pada table berikut:

Input
Output
Switch
PB1
PB2
Lampu
off
x
x
off
x
off
x
off
x
x
off
off
on
on
on
on
Catatan :
­      1.  Tanda X artinya kondisinya bisa on atau bisa off. 
      2. Jika PB2 itu di tekan, maka sambungan PB2 putus. kondisi ini di katakan kondisinya      off. Fungsi PB2 di atas adalah sebagai tombol reset.   
      3.Jika PB1 di tekan, lalu di lepas lagi, maka Lampu tetap menyala, karena kontak  X1 (PB1) di hold / di tahan oleh kontak M1 internal relay.

Beda Cara Kerja 

            Jika anda menginginkan cara kerjanya berbeda dengan sebelumnya maka anda cukup merubah programnya saja. misalkan anda menginginkan cara kerja seperti ini. 
Input
Output
Switch
PB1
PB2
Lampu
x
x
off
off
x
off
x
off
off
on
on
on
on
on
on
off
            Dengan cara kerja di atas, maka program ladder diagramnya berubah menjadi seperti berikut ini.

            Coba anda bandingkan dengan program sebelumnya, perbedaannya hanya di kontak X0 saja. gampang bukan. Saya pikir Penjelasan mengenai hal ini terlalu luas dan melebar. hal ini saya lakukan hanya untuk menunjukkan bahwa pemograman plc itu mirip dengan rangkaian relay wiring diagram. Dengan plc anda tidak perlu merubah wiring cukup hanya dengan merubah program ladder diagarm saja. 


Key Point / Point Penting 

Contoh di atas jangan anda ambil pusing, tinggalkan saja, tidak usah di pikirkan. anda perhatikan gambar berikut.

Penjelasan dari gambar di atas adalah sebagai berikut:
  1. Busbar vertikal yang ada di sebelah kiri adalah busbar daya yang berfungsi sebagai arah sinyal. artinya aliran sinyal mengalir dari kiri ke kanan
  2. Simbol X0 di atas adalah simbol NO dari sebuah device plc. untuk device plc yang berupa kontak NO atau NC itu bisa berasal dari peralatan input yang terhubung pada input module PLC, bisa juga kontak dari device internal relay M atau dari device yang lain, seperti device Y, T,C dan lain sebagainya.
  3. Di bawah simbol kontak NO pada alamat X0 terdapat tulisan "switch", ini adalah komentar yang di tulis oleh designer untuk memudahkan memonitor program yang sudah di buat.
  4. Garis lurus horizontal yang di akhiri dengan garis titik-titik, maksudnya adalah garis instruksi yang bisa di pakai untuk mengembangkan program yang di buat.


            Selanjutnya anda perhatikan gambar potongan selanjutnya dari gambar ladder diagram pada gambar berikut ini.

            Penjelasan dari gambar di atas adalah sebagai berikut:
  1. Simbol M0 di atas adalah device yang di gunakan sebagai output / coil. 
  2. Tulisan master on pada device M0 di atas adalah komentar yang di tulis oleh designer yang menyatakan fungsi dari device tersebut.
  3. Busbar vertical sebelah kanan merupakan busbar daya yang sinyalnya sudah standby. artinya jika sinyal dari busbar vertikal sebelah kiri sudah sampai pada terminal paling kiri dari device output / coil, maka device tersebut akan aktif / bekerja. Jika device tersebut berupa coil dari internal relay M, maka kontak-2 internal relay M akan bekerja.
Dalam ladder diagram peralatan input baik berupa kontak, switch, sensor dan lain-lain hanya di tulis dengan simbol NO atau NC saja. hanya saja simbol NO atau NC tersebut mempunyai alamat spesifik dari peralatan input tersebut. dimana peralatan input tersebut terhubung, begitu juga peralatan output. Dari contoh di atas, Switch kondisi normalnya NO, maka dalam pemograman PLC di atas di tulis dengan simbol NO dengan alamat X0. Begitu juga PB1, alamatnya di X1. sedangkan PB2 kondisi normalnya NC, namun dalam pemograman PLC di atas di tulis dengan simbol NO juga di alamat X2. Mengapa PB2 dalam program plc di tulis dengan NO dengan alamat X2? hal ini bertujuan agar program yang di buat cara kerjanya sama dengan rangakaian relay wiring diagram.
            Pada rangkaian relay wiring diagram PB2 di fungsikan sebagai tombol reset. maka dalam program ladder diagram juga di fungsikan yang sama dengan relay wiring diagram. Untuk Coil relay (R1) pada contoh di atas  di tulis dengan simbol M1 di program PLC. M1 di sini adalah internal relay, relay yang di maksud bukan berupa hardware, tetapi software. M1 di sini adalah internal relay yang di siapkan untuk di gunakan sebagai pengganti hardware Relay yang sesungguhnya. Sedangkan Lampu (L1) dalam program di atas di tulis dengan Y20 dalam program PLC. Artinya PLC tidak bisa langsung di hubungkan ke beban. Untuk mengaktifkan beban, PLC mengirim sinyal ke output module, lalu dari output module di lanjutkan ke beban. Dari contoh di atas Lampu di hubungkan ke Y20.

            Bagi anda yang masih awam dengan PLC, mungkin anda makin pusing dengan gambar di atas atau mungkin anda berpikiran, pakai plc malah bikin ruwet. anggapan seperti itu sangat salah, karena dengan plc anda tidak perlu merubah wiring untuk merubah sistem kerja dari rangkaian di atas. anda hanya cukup merubah program yang ada.


 Cara kerja program di atas dapat anda lihat pada table berikut:

Input
Output
Switch
PB1
PB2
Lampu
off
x
x
off
x
off
x
off
x
x
off
off
on
on
on
on
Catatan :
­      1.  Tanda X artinya kondisinya bisa on atau bisa off. 
      2. Jika PB2 itu di tekan, maka sambungan PB2 putus. kondisi ini di katakan kondisinya      off. Fungsi PB2 di atas adalah sebagai tombol reset.   
      3.Jika PB1 di tekan, lalu di lepas lagi, maka Lampu tetap menyala, karena kontak  X1 (PB1) di hold / di tahan oleh kontak M1 internal relay.

Beda Cara Kerja 

            Jika anda menginginkan cara kerjanya berbeda dengan sebelumnya maka anda cukup merubah programnya saja. misalkan anda menginginkan cara kerja seperti ini. 
Input
Output
Switch
PB1
PB2
Lampu
x
x
off
off
x
off
x
off
off
on
on
on
on
on
on
off
            Dengan cara kerja di atas, maka program ladder diagramnya berubah menjadi seperti berikut ini.

            Coba anda bandingkan dengan program sebelumnya, perbedaannya hanya di kontak X0 saja. gampang bukan. Saya pikir Penjelasan mengenai hal ini terlalu luas dan melebar. hal ini saya lakukan hanya untuk menunjukkan bahwa pemograman plc itu mirip dengan rangkaian relay wiring diagram. Dengan plc anda tidak perlu merubah wiring cukup hanya dengan merubah program ladder diagarm saja. 


Key Point / Point Penting 

Contoh di atas jangan anda ambil pusing, tinggalkan saja, tidak usah di pikirkan. anda perhatikan gambar berikut.

Penjelasan dari gambar di atas adalah sebagai berikut:
  1. Busbar vertikal yang ada di sebelah kiri adalah busbar daya yang berfungsi sebagai arah sinyal. artinya aliran sinyal mengalir dari kiri ke kanan
  2. Simbol X0 di atas adalah simbol NO dari sebuah device plc. untuk device plc yang berupa kontak NO atau NC itu bisa berasal dari peralatan input yang terhubung pada input module PLC, bisa juga kontak dari device internal relay M atau dari device yang lain, seperti device Y, T,C dan lain sebagainya.
  3. Di bawah simbol kontak NO pada alamat X0 terdapat tulisan "switch", ini adalah komentar yang di tulis oleh designer untuk memudahkan memonitor program yang sudah di buat.
  4. Garis lurus horizontal yang di akhiri dengan garis titik-titik, maksudnya adalah garis instruksi yang bisa di pakai untuk mengembangkan program yang di buat.


            Selanjutnya anda perhatikan gambar potongan selanjutnya dari gambar ladder diagram pada gambar berikut ini.

            Penjelasan dari gambar di atas adalah sebagai berikut:
  1. Simbol M0 di atas adalah device yang di gunakan sebagai output / coil. 
  2. Tulisan master on pada device M0 di atas adalah komentar yang di tulis oleh designer yang menyatakan fungsi dari device tersebut.
  3. Busbar vertical sebelah kanan merupakan busbar daya yang sinyalnya sudah standby. artinya jika sinyal dari busbar vertikal sebelah kiri sudah sampai pada terminal paling kiri dari device output / coil, maka device tersebut akan aktif / bekerja. Jika device tersebut berupa coil dari internal relay M, maka kontak-2 internal relay M akan bekerja.

Pemanfaatan Programmable Logic Controller dalam Dunia Industri


            Perkembangan  industri dewasa ini, khususnya dunia industri  di negara kita, berjalan  amat pesat seiring dengan  meluasnya  jenis produk-produk industri, mulai dari apa yang digolongkan sebagai industri hulu sampai dengan industri hilir. Kompleksitas  pengolahan bahan mentah menjadi bahan baku,  yang berproses baik secara fisika maupun secara kimia, telah memacu  manusia untuk  selalu meningkatkan  dan memperbaiki  unjuk  kerja  sistem  yang mendukung  proses tersebut, agar semakin produktif dan  efisien.  Salah satu yang menjadi perhatian utama dalam hal ini ialah penggunaan  sistem pengendalian proses industri (sistem kontrol industri).
            Dalam  era  industri  modern, sistem  kontrol  proses  industri biasanya merujuk pada otomatisasi sistem kontrol yang digunakan.  Sistem kontrol  industri  dimana peranan manusia masih amat dominan  (misalnya dalam  merespon besaran-besaran proses yang diukur oleh  sistem  kontrol tersebut dengan serangkaian langkah berupa pengaturan panel dan  saklar-saklar  yang  relevan) telah banyak digeser dan digantikan  oleh  sistem kontrol  otomatis.  Sebabnya jelas  mengacu  pada faktor-faktor  yang  mempengaruhi  efisiensi   dan produktivitas  industri  itu sendiri, misalnya faktor human  error  dan tingkat keunggulan yang ditawarkan sistem kontrol tersebut. Salah  satu  sistem kontrol yang amat luas  pemakaiannya  ialah Programmable  Logic  Controller (PLC). Penerapannya  meliputi  berbagai jenis industri mulai dari industri rokok, otomotif, petrokimia, kertas, bahkan  sampai  pada industri tambang,  misalnya   pada pengendalian  turbin  gas  dan  unit industri lanjutan hasil  pertambangan.  Kemudahan transisi  dari sistem kontrol sebelumnya (misalnya dari  sistem  kontrol berbasis relay mekanis) dan kemudahan trouble-shooting dalam konfigurasi sistem merupakan dua faktor utama yang mendorong populernya PLC ini. Artikel ini mecoba memberikan gambaran ringkas tentang PLC ini dari sudut pandang piranti penyusunnya.


A. Apakah Sebenarnya PLC itu

            NEMA   (The  National  electrical  Manufacturers   Association) mendefinisikan  PLC sebagai  piranti elektronika   digital   yang menggunakan memori yang bisa diprogram sebagai penyimpan internal  dari sekumpulan instruksi dengan mengimplementasikan fungsi-fungsi  tertentu, seperti  logika,  sekuensial, pewaktuan,  perhitungan,  dan aritmetika, untuk  mengendalikan berbagai jenis mesin ataupun proses melalui  modul I/O digital dan atau analog.
            PLC merupakan sistem yang dapat memanipulasi, mengeksekusi, dan atau memonitor keadaan proses pada laju yang amat cepat,  dengan dasar  data yang bisa diprogram  dalam  sistem  berbasis mikroprosesor  integral. PLC menerima masukan dan menghasilkan  keluaran sinyal-sinyal listrik untuk mengendalikan suatu sistem. Dengan  demikian besaran-besaran fisika dan kimia yang dikendalikan, sebelum diolah  oleh PLC, akan diubah menjadi sinyal listrik baik analog maupun digital,yang merupakan data dasarnya.. Karakter  proses yang dikendalikan oleh PLC  sendiri  merupakan proses yang sifatnya bertahap, yakni proses itu berjalan  urut untuk mencapai kondisi akhir yang diharapkan. Dengan kata lain proses  itu terdiri beberapa subproses, dimana subproses  tertentu  akan berjalan sesudah  subproses  sebelumnya  terjadi.  Istilah umum  yang digunakan  untuk proses yang berwatak demikian ialah  proses sekuensial (sequential process). Sebagai perbandingan, sistem kontrol yang  populer selain PLC, misalnya Distributed Control System (DCS), mampu  menangani proses-proses yang  bersifat sekuensial dan juga  kontinyu  (continuous process) serta mencakup loop kendali yang relatif banyak.

B.Piranti Penyususnan PLC

            PLC  yang  diproduksi oleh berbagai perusahaan  sistem  kontrol terkemuka saat ini biasanya mempunyai ciri-ciri sendiri yang  menawarkan keunggulan  sistemnya, baik  dari segi  aplikasi (perangkat  tambahan) maupun modul utama sistemnya. Meskipun demikian pada umumnya setiap PLC (sebagaimana komputer pribadi Anda yang cenderung mengalami standarisasi dan kompatibel satu sama lain) mengandung empat bagian (piranti) berikut ini:
  1. Modul Catu daya.
  2. Modul CPU.
  3. Modul Perangkat Lunak.
  4. Modul I/O.


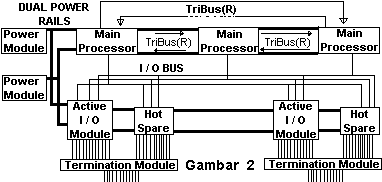
Gambar 2. Interaksi antar modul dalam PLC Trisen TS3000.

C.Modul Catu Daya (Power Supply: PS)

            PS  memberikan tegangan DC ke berbagai modul PLC  lainnya  selain modul tambahan dengan kemampuan arus total sekitar  20A  sampai  50A, yang sama dengan battery lithium integral (yang digunakan  sebagai  memory backup). Seandainya PS ini gagal atau tegangan bolak balik masukannya turun dari  nilai spesifiknya,  isi memori akan  tetap terjaga.  PLC  buatan Triconex, USA, yakni Trisen TS3000 bahkan mempunyai double power  supply yang berarti apabila satu PS-nya gagal, PS kedua otomatis akan  mengambil alih fungsi catu daya sistem.

D.Modul CPU

            Modul CPU yang disebut juga modul kontroler atau prosesor  terdiri dari dua bagian:
1. Prosesor berfungsi:
    • mengoperasikan dan mengkomunikasikan modul-modul PLC melalui bus-bus serial atau paralel yang ada.
    • Mengeksekusi program kontrol.
2. Memori, yang berfungsi:
    • Menyimpan informasi digital yang bisa diubah dan  berbentuk  tabel  data, register citra, atau RLL (Relay  Ladder  Logic),  yang merupakan program pengendali proses.
            Pada PLC tertentu kadang kita jumpai pula beberapa prosesor sekaligus dalam satu modul, yang ditujukan untuk mendukung keandalan sistem. Beberapa prosesor tersebut bekerja sama dengan suatu prosedur tertentu untuk meningkatkan kinerja pengendalian. Contoh PLC jenis ini ialah Trisen TS3000 mempunyai tiga buah prosesor dengan sistem yang disebut Tripple Redundancy Modular.
            Kapasitas memori pada PLC juga bervariasi. Trisen  TS3000, misalnya, mempunyai memori 384 Kbyte (SRAM)  untuk program pengguna dan 256 Kbyte (EPROM) untuk sistem operasinya.  Simatic S5  buatan Siemens mempunyai memori EPROM 16Kbyte dan RAM 8 Kbyte.  PLC  FA-3S  Series mempunyai memori total sekitar 16 Kbyte. Kapasitas memori ini tergantung penggunaannya dan seberapa jauh Anda sebagai  mengoptimalisasikan  ruang  memori  PLC yang Anda miliki,  yang  berarti pula tergantung seberapa banyak lokasi yang diperlukan program kontrol  untuk mengendalikan  plant tertentu. Program kontrol untuk  pengaliran bahan bakar dalam turbin gas tentu membutuhkan lokasi memori yang lebih banyak dibandingkan  dengan program kontrol untuk menggerakkan putaran  mekanik robot pemasang  bodi mobil pada industri otomotif. Suatu modul memori tambahan  bisa juga diberikan ke sistem utama apabila  kebutuhan memori memang meningkat.

E.Modul Program Perangkat Lunak

            PLC  mengenal  berbagai  macam  perangkat  lunak,  termasuk  State Language, SFC, dan bahkan C. Yang paling populer digunakan ialah RLL  (Relay   Ladder Logic). Semua  bahasa  pemrograman   tersebut   dibuat berdasarkan  proses sekuensial yang terjadi dalam plant  (sistem  yang dikendalikan). Semua instruksi dalam program akan dieksekusi oleh  modul CPU, dan penulisan program itu bisa dilakukan pada keadan on line maupun off line.  Jadi  PLC  dapat  bisa  ditulisi program kontrol  pada  saat  ia mengendalikan   proses  tanpa  mengganggu pengendalian yang   sedang dilakukan. Eksekusi perangkat lunak tidak akan mempengaruhi operasi I/O yang tengah berlangsung.

F.Modul I/O

            Modul I/O merupakan modul masukan dan modul keluaran yang bertugas mengatur hubungan PLC dengan piranti eksternal atau periferal yang  bisa berupa  suatu komputer host, saklar-saklar, unit penggerak  motor,  dan berbagai macam sumber sinyal yang terdapat dalam plant.

1. Modul masukan

Modul masukan berfungsi untuk menerima sinyal dari unit pengindera periferal, dan memberikan pengaturan sinyal, terminasi, isolasi,  maupun indikator  keadaan sinyal masukan. Sinyal-sinyal dari piranti  periferal akan di-scan dan keadaannya akan dikomunikasikan melalui modul antarmuka dalam PLC.
Beberapa jenis modul masukan di antaranya:
 
- Tegangan  masukan  DC (110, 220, 14, 24, 48, 15-30V)  atau  arus C(4-20mA).
- Tegangan AC ((110, 240, 24, 48V) atau arus AC (4-20mA).
- Masukan TTL (3-15V).
- Masukan analog (12 bit).
- Masukan word (16-bit/paralel).
- Masukan termokopel.
- Detektor suhu resistansi (RTD).
- Relay arus tinggi.
- Relay arus rendah.
- Masukan latching (24VDC/110VAC).
- Masukan terisolasi (24VDC/85-132VAC).
- Masukan cerdas (mengandung mikroprosesor).
- Masukan pemosisian (positioning).
- Masukan PID (proporsional, turunan, dan integral).
- Pulsa kecepatan tinggi.
- Dll.

2. Modul keluaran

Modul keluaran mengaktivasi berbagai macam piranti seperti  aktuator  hidrolik, pneumatik, solenoid, starter motor,  dan  tampilan status  titik-titik periferal yang terhubung dalam sistem.  Fungsi modul  keluaran lainnya mencakup conditioning, terminasi dan  juga pengisolasian  sinyal-sinyal yang ada. Proses aktivasi  itu  tentu saja dilakukan dengan pengiriman sinyal-sinyal diskret dan  analog yang relevan, berdasarkan watak PLC sendiri yang merupakan piranti digital. Beberapa modul keluaran yang lazim saat ini di antaranya:
- Tegangan DC (24, 48, 110V) atau arus DC (4-20mA
- Tegangan AC (110, 240V) atau arus AC (4-20mA).
- Keluaran analog (12-bit).
- Keluaran word (16-bit/paralel)
- Keluaran cerdas.
- Keluaran ASCII.
- Port komunikasi ganda.
 
Dengan berbagai modul di atas PLC bekerja mengendalikan berbagai plant yang kita miliki. Mengingat sinyal-sinyal yang ditanganinya bervariasi dan merupakan informasi yang memerlukan pemrosesan saat itu juga, maka sistem yang kita miliki tentu memiliki perangkat pendukung yang mampu mengolah secara real time dan bersifat multi tasking,. Anda bayangkan bahwa pada suatu unit pembangkit tenaga listrik misalnya, PLC Anda harus bekerja 24 jam untuk mengukur suhu buang dan kecepatan turbin, dan kemudian mengatur bukaan katup yang menentukan aliran bahan bakar berdasarkan informasi suhu buang dan kecepatan di atas., agar didapatkan putaran generator yang diinginkan! Pada saat yang sama sistem pelumasan turbin dan sistem alarm harus bekerja baik baik di bawah pengendalian PLC! Suatu piranti sistem operasi dan komunikasi data yang andal tentu harus kita gunakan. Teknologi cabling, pemanfaatan serat optik, sistem operasi berbasis real time dan multi tasking semacam Unix, dan fasilitas ekspansi yang memadai untuk jaringan komputer merupakan hal yang lazim dalam instalasi PLC saat ini.

Kamis, 10 November 2011

Pengertian PLC


            Sebuah PLC (kepanjangan dari Programmable Logic Controller) adalah sebuah alat yang digunakan untuk menggantikan rangkaian sederetan relai yang dijumpai pada sistem kontrol proses konvensional. PLC bekerja dengan cara mengamati masukan (melalui sensor-sensor terkait), kemudian melakukan proses dan melakukan tindakan sesuai yang dibutuhkan, yang berupa menghidupkan atau mematikan keluarannya (logik, 0 atau 1, hidup atau mati). Pengguna membuat program (yang umumnya dinamakan diagram tangga atau ladder diagram) yang kemudian harus dijalankan oleh PLC yang bersangkutan. Dengan kata lain, PLC menentukan aksi apa yang harus dilakukan pada instrumen keluaran berkaitan dengan status suatu ukuran atau besaran yang diamati.
            PLC banyak digunakan pada aplikasi-aplikasi industri, misalnya pada proses pengepakan, penanganan bahan, perakitan otomatis dan lain sebagainya. Dengan kata lain, hampir semua aplikasi yang memerlukan kontrol listrik atau elektronik membutuhkan PLC.
Dengan demikian, semakin kompleks proses yang harus ditangani, semakin penting penggunaan PLC untuk mempermudah proses-proses tersebut (dan sekaligus menggantikan beberapa alat yang diperlukan). Selain itu sistem kontrol proses konvensional memiliki beberapa kelemahan, antara lain:
  • Perlu kerja keras saat dilakukan pengkabelan;
  • Kesulitan saat dilakukan penggantian dan/atau perubahan;
  • Kesulitan saat dilakukan pelacakan kesalahan;
  • Saat terjadi masalah, waktu tunggu tidak menentu dan biasanya lama.
            Sedangkan penggunaan kontroler PLC memiliki beberapa kelebihan dibandingkan dengan sistem kontrol proses konvensional, antara lain:
  • Dibandingkan dengan sistem kontrol proses konvensional, jumlah kabel yang dibutuhkan bisa berkurang hingga 80%;
  • PLC mengkonsumsi daya lebih rendah dibandingkan dengan sistem kontrol proses konvesional (berbasis relai);
  • Fungsi diagnostik pada sebuah kontroler PLC membolehkan pendeteksian kesalahan yang mudah dan cepat;
  • Perubahan pada urutan operasional atau proses atau aplikasi dapat dilakukan dengan mudah, hanya dengan melakukan perubahan atau penggantian program, baik melalui terminal konsol maupun komputer PC;
  • Tidak membutuhkan spare part yang banyak;
  • Lebih murah dibandingkan dengan sistem konvensional, khususnya dalam kasus penggunaan instrumen I/O yang cukup banyak dan fungsi operasional prosesnya cukup kompleks;
  • Ketahanan PLC jauh lebih baik dibandingkan dengan relai auto-mekanik.

Twitter Delicious Facebook Digg Stumbleupon Favorites More

 
Design by Free WordPress Themes | Bloggerized by Lasantha - Premium Blogger Themes | GreenGeeks Review